当机器人从展厅与实验室走向产线、园区与户外环境,其运转逻辑正在发生变化。海量的环境感知数据与运行日志需要在本地进行实时处理与持久化存储,存储的选择直接影响系统的可靠性、性能与长期维护成本。
从扫地机器人、AGV到人形机器人,虽然形态各异,但存储面临的工程约束是共通的:
○ 温度与振动:设备既需应对外部户外高低温交替,又要承受高算力运转带来的内部热量积聚与持续振动,对器件的环境适应能力提出严苛要求。
○ 掉电与寿命:电池供电下的频繁启停与非预期断电,容易引发数据完整性风险,并对长期写入寿命提出挑战。
○ 尺寸与性能:在寸土寸金的紧凑机身内,既要满足高算力带来的吞吐需求,又要平衡空间占用与散热压力。
这些约束难以依靠单一存储介质实现全场景覆盖。整机架构中不同模块的负载特征,需要分层匹配不同特性的存储介质。
01 守住控制层:高频启停下的运行底线
在扫地机器人、AGV等移动机器人的控制单元中,负载特征以高频次、小数据量的固件与配置写入为主。相较于绝对的顺序带宽,系统更依赖数据读取的确定性与可靠性。
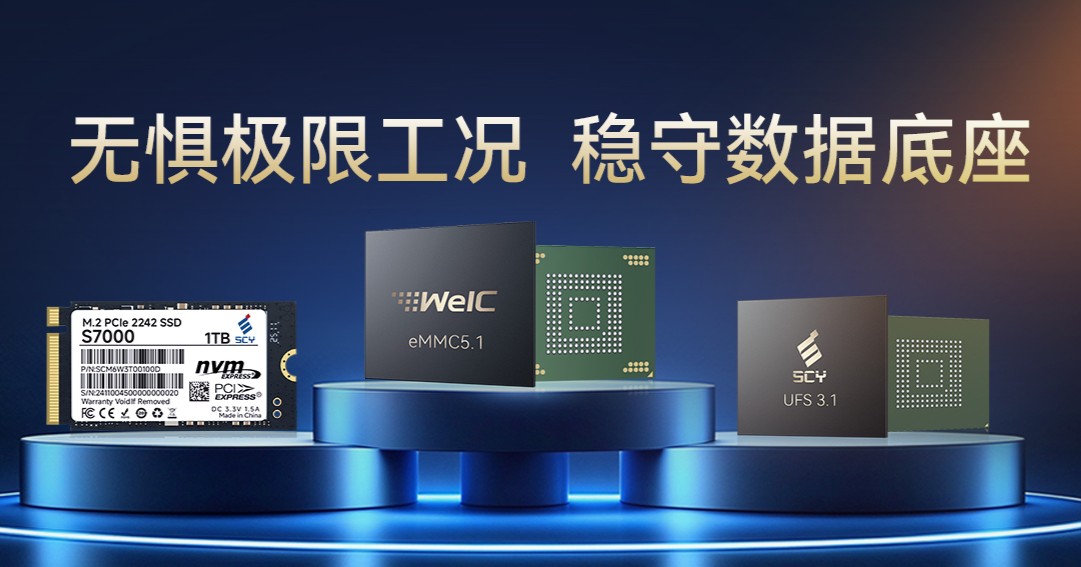
WelC eMMC 5.1作为面向严苛工业场景打造的嵌入式存储方案,其-40℃~85℃的宽域工作温度,能够从容应对外部高低温交替;11.5×13.0×0.95mm的BGA封装,能够较好地适配紧凑的主控结构。针对电池供电设备常见的意外掉电风险,产品内置的SPOR上电恢复管理算法,可确保在频繁上下电场景下数据与文件系统的完整性,保障设备平稳重启。
此外,其支持Device Health Info监控功能,系统可实时读取寿命与健康指标,有助于实现基于数据的计划性维护,减少非预期停机。
目前,时创意的WelC eMMC 5.1已在工业控制板、工业自动化及仪器仪表等领域实现规模化应用,为整机的长周期稳定运行提供底层支撑。
02 支撑算力层:极限空间里的性能突围
复杂的视觉SLAM、实时动态避障与本地推理任务,需要存储具备高带宽的持续读写能力。然而,机器人内部空间往往极为有限,常规80mm长度的M.2 2280 SSD难以找到容身之处。
时创意S7000 M.2 2242 PCIe 4.0 x4 NVMe SSD在42mm尺寸内保留了完整的PCIe 4.0 x4通道,顺序读取速度最高7200MB/s,容量覆盖512GB-1TB。相比M.2 2280 SSD,可节省约47%的PCB空间,为紧凑型设备的算力扩展留出余量。
在极速之外,其4K LDPC纠错、端到端数据保护以及TCG加密等特性,在设备层面对核心算法与运行数据实施了严苛的完整性校验与访问控制。
这类紧凑型高可靠方案已进入动态场景。在人形机器人半程马拉松实战测试中,搭载S7000 M.2 2242 SSD的设备成功应对了持续奔跑带来的高并发读写。
另外,其在超薄本、迷你PC与工业设备中的既有应用,同样印证了在常规温区内,小尺寸、高吞吐与工业级高可靠可以完美兼顾。
03 适配轻量生态:高带宽与低功耗的平衡
在部分轻量化机器人(如小型服务机器人、特种巡检设备)中,主控系统多直接采用移动端SoC平台,并依靠电池供电,对整机功耗有着严格的限制。但与此同时,端侧导航与感知任务又要求存储提供比eMMC更宽的数据通路。
UFS 3.1作为移动端SoC原生支持的存储接口,直接契合了这类平台的架构需求。它采用高速串行全双工设计,2100MB/s的读取性能能够高效匹配SoC的数据交互;同时,支持的DeepSleep深度睡眠特性,能在设备待机时显著降低功耗,保障电池供电机器人的续航表现。在128GB-1TB的容量区间内,UFS 3.1在性能释放与低功耗控制之间提供了良好的工程平衡。
04 托底量产落地:制造底座与长期协同
机器人在复杂现场的可靠运行,不仅取决于前端的方案匹配,也依托于后端的制造与供应体系。
时创意覆盖芯片设计、软固件研发、封装测试到模组制造的一体化能力,为机器人场景解决方案提供了坚实的底层保障:一方面,自有封测体系将工业级严苛品控前置,保障产品批次的高度一致性,降低了供应链波动的风险;另一方面,针对设备特殊的布板空间与散热要求,时创意可提供深度的定制化服务与 FAE 技术支持,配合客户缩短从选型到量产的验证周期。
从守稳控制基线的eMMC,到破除算力瓶颈的NVMe SSD,再到适配轻量生态的UFS存储产品,时创意以高可靠的分层组合搭配长效稳定的制造底座,为机器人在复杂现场的持续运行,以及各类智能设备的规模化量产,提供了架构合理且供货可控的存储支撑。
*文中数据来源于时创意内部测试平台,实际性能可能因平台、固件及使用环境等因素而有所差异。